机器人导航下脊柱骨折经皮内固定手术
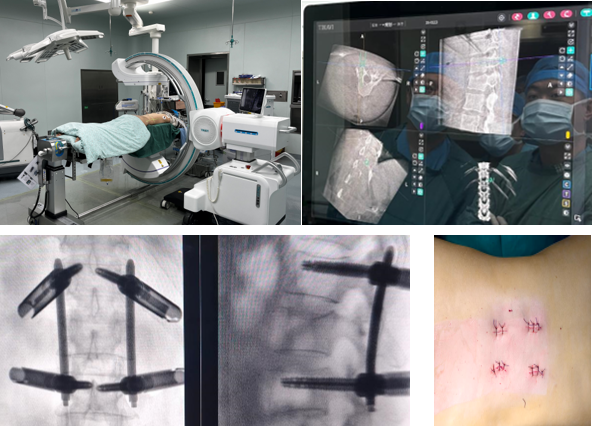
骨科机器人结合术中三维导航,在不做大切口、不广泛剥离软组织前提下,经皮肤微小切口,按照术前规划通道置入螺钉完成骨折内固定的微创手术技术。通过G臂采集骨骼三维影像,传输至机器人工作站,医生在电脑上虚拟规划螺钉的入点、角度、直径、长度;光学追踪实时定位,机械臂自动移动至目标路径,建立导向套筒,医生沿套筒经皮置入导针、螺钉,完成骨折固定,实现亚毫米级置钉精度。
主要适应胸腰椎骨折等闭合复位经皮椎弓根螺钉内固定。

骨科机器人结合术中三维导航,在不做大切口、不广泛剥离软组织前提下,经皮肤微小切口,按照术前规划通道置入螺钉完成骨折内固定的微创手术技术。通过G臂采集骨骼三维影像,传输至机器人工作站,医生在电脑上虚拟规划螺钉的入点、角度、直径、长度;光学追踪实时定位,机械臂自动移动至目标路径,建立导向套筒,医生沿套筒经皮置入导针、螺钉,完成骨折固定,实现亚毫米级置钉精度。
主要适应胸腰椎骨折等闭合复位经皮椎弓根螺钉内固定。